Servo pogon naspram invertora: Koja je razlika?
Sadržaj
A servo pogon je dizajniran kao deo sistema kretanja sa zatvorenom petljom. Kontinuirano koristi povratne informacije od enkodera ili drugog senzora položaja za kontrolu položaja, brzine i obrtnog momenta motora. Koristite ga kada mašina mora da se pomeri u definisan položaj, prati profil kretanja, sinhronizuje sa drugom osom ili brzo reaguje na promenu opterećenja.
An inverter, takođe nazvan pogon sa promenljivom frekvencijom (VFD), pogon sa promenljivom brzinom (VSD) ili AC pogon, prvenstveno se koristi za kontrolu brzine i obrtnog momenta motora promenom frekvencije i napona koji se dovode do motora. Koristite ga kada je glavni zahtev efikasan rad transportera, pumpe, ventilatora, miksera, kompresora, vretena ili drugog rotirajućeg opterećenja sa podesivom brzinom.
To je praktična razlika, ali nije apsolutna tehnička granica. Moderni vektorski invertori mogu koristiti povratnu informaciju enkodera, kontrolisati obrtni moment i vršiti ograničeno pozicioniranje. Servo pogoni takođe sadrže invertorski stepen napajanja i mogu kontinuirano raditi u režimu brzine ili obrtnog momenta. Ispravan izbor zavisi od zahteva kretanja, a ne od oznake na pogonu.
Ovaj članak objašnjava gde se ove dve tehnologije razlikuju, gde se preklapaju i kako izabrati bez plaćanja za performanse koje mašina ne može da koristi ili prihvatanja kontrole koju mašina ne može da ispuni.
Servo pogon naspram invertora na prvi pogled
| Tačka izbora | Servo pogon i servo motor | Invertor/VFD i AC motor |
|---|---|---|
| Primarna namena | Precizna kontrola položaja, brzine i obrtnog momenta | Podesiva brzina i obrtni moment za rotirajuću opremu |
| Normalne povratne informacije | Enkoder motora ili rezolver je deo kontrolne petlje | Često bez senzora; povratna informacija enkodera dostupna je na odgovarajućim vektorskim pogonima |
| Tipična struktura kontrole | Ugnežđene petlje struje, brzine i položaja | V/f, vektor bez senzora, PM kontrola ili vektor zatvorene petlje u zavisnosti od modela |
| Pozicioniranje | Osnovna funkcija servo sistema | Osnovno pozicioniranje je moguće na nekim modelima; nije univerzalno |
| Dinamički odgovor | Dizajniran za brzo ubrzanje, usporavanje i korekciju poremećaja | Obično optimizovano za glatku, stabilnu kontrolu brzine mašine ili procesa |
| Rad na maloj brzini | Snažan kontrolisan obrtni moment pri veoma niskoj ili nultoj brzini unutar sistemskih ograničenja | U velikoj meri zavisi od načina upravljanja, povratne sprege enkodera, hlađenja motora i rejtinga pogona |
| Motor | Obično usklađeni servo motor sa permanentnim magnetom i povratnom informacijom | Obično je to indukcioni motor; mnogi trenutni VFD-ovi takođe podržavaju odobrene PM motore |
| Kratkoročni obrtni moment | Servo sistemi obično pružaju značajan vršni obrtni moment za ubrzanje, u zavisnosti od krive obrtnog momenta i brzine i radnog ciklusa | Preopterećenje zavisi od normalnog, teškog ili konstantnog obrtnog momenta i dozvoljenog trajanja |
| Višeosna sinhronizacija | Izvorna snaga kada je uparena sa kontrolerom kretanja i determinističkom mrežom | Moguće na sistemima sa višim performansama, ali nije glavna svrha osnovnog VFD-a |
| Puštanje u rad | Usklađivanje motora, podešavanje enkodera, podešavanje, inercija, profil kretanja i mehanika | Podaci o motoru, režim upravljanja, ubrzanje/usporenje, ulazi/izlazi, ograničenja i parametri primene |
| Tipična cena sistema | Obično viši jer sistem uključuje usklađeni motor, povratnu spregu, kablove i inženjering kretanja | Obično niže za rad sa kontinuiranom brzinom, posebno sa standardnim AC motorima |
| Uobičajene primene | Registracija pakovanja, indeksiranje, roboti, elektronske kamere, leteći rez, CNC ose za dovod, pik-aj-placi | Pumpe, ventilatori, transporteri, mešalice, ekstruderi, kompresori, opšta vretena, procesna oprema |
Tabela opisuje tipičnu upotrebu, a ne pravilo za svaki proizvod. Mitsubishi Na primer, FR-E800 može da obezbedi vektorsku kontrolu i pozicioniranje sa potrebnom opcijom i konfiguracijom motora. Schneider ATV320 podržava upravljanje u otvorenoj petlji za nekoliko tipova motora i nudi mašinske funkcije koje prevazilaze osnovnu V/f kontrolu. Uporedite tačne modele i opcije pre nego što donesete konačnu odluku.
Šta je servo pogon?
Servo pogon je uređaj za napajanje i upravljanje između kontrolera kretanja i servo motora.
Kontroler šalje komandu kao što je ciljna pozicija, brzina ili obrtni moment. Servo pogon dovodi kontrolisanu trofaznu struju do motora i očitava povratnu informaciju enkodera. Izračunava razliku između komandovanog kretanja i izmerenog kretanja, a zatim kontinuirano koriguje struju motora.
Tipična industrijska servo osa sadrži:
- PLC, PAC, CNC, robotski kontroler ili namenski kontroler kretanja
- Servo pogon, ponekad nazvan servo pojačalo
- Kompatibilan rotacioni, linearni ili servo motor sa direktnim pogonom
- Enkoder ili rezolver, često ugrađen u motor
- Kablovi za napajanje motora, povratnu informaciju i kočnicu
- Spojnica, menjač, kaiš, kuglični vijak, letva ili direktno mehaničko opterećenje
- Granični prekidači, senzori za navođenje i sigurnosni uređaji gde je potrebno
Trenutni sistemi često kombinuju komandne i dijagnostičke podatke preko EtherCAT-a, CC-Link IE TSN-a, PROFINET-a, EtherNet/IP-a sa kretanjem, SERCOS-om ili mrežom za kretanje specifičnom za proizvođača. Servo pogoni sa impulsnim nizovima i analognim komandama su i dalje uobičajeni na samostalnim i starijim mašinama.
Na primer, trenutna linija MELSERVO-J5 kompanije Mitsubishi Electric podržava kontrolu položaja, brzine, obrtnog momenta i potpuno zatvorene petlje na odgovarajućim verzijama pojačala. Omronov 1S servo sistemi kombinuju EtherCAT komunikaciju sa povratnim informacijama enkodera visoke rezolucije. Schneider-ov Lexium asortiman je dizajniran za visoko-performansne primene upravljanja kretanjem.
Važno je napomenuti da je servo pogon samo jedan deo servo sistema. Njegove performanse zavise od motora, enkodera, brzine ažuriranja kontrolera, mreže, podešavanja, inercije opterećenja, sprege, menjača, krutosti mašine i profila kretanja.
- Povezani proizvod
Potrebna vam je zamena Altivar drajvera?
Pregledajte nove originalne Altivar hartije od vrednosti za održavanje, rešavanje problema i projekte zamene.
- Novi originalni delovi
- Brz odgovor
- Globalna dostava
Šta je inverter ili VFD?
U industrijskoj automatizaciji, reč invertor obično znači pogon sa promenljivom frekvencijom. Interna konverzija snage obično prati tri faze:
- Ulazni naizmenični napajanje se ispravlja u jednosmernu struju.
- Kondenzatori stvaraju i stabilizuju jednosmernu magistralu.
- Tranzistori snage prebacuju jednosmernu struju u kontrolisani trofazni naizmenični izlaz.
Promenom izlazne frekvencije i napona, VFD kontroliše brzinu motora i magnetni fluks. Napredniji pogoni procenjuju ili mere stanje motora kako bi preciznije regulisali brzinu i obrtni moment.
Uobičajeni režimi upravljanja VFD-om uključuju:
- V/f kontrola: jednostavna kontrola napona i frekvencije za opšta opterećenja
- Vektorska kontrola bez senzora: poboljšana regulacija obrtnog momenta i brzine bez enkodera motora
- Vektorska kontrola zatvorene petlje: povratna informacija enkodera za precizniju kontrolu brzine i obrtnog momenta
- Upravljanje PM motorom: algoritmi upravljanja za podržane motore sa permanentnim magnetima
- Kontrola aplikacije: funkcije kao što su PID, leteći start, logika kočenja, ograničenja obrtnog momenta, jednostavno pozicioniranje, namotavanje ili kontrola pumpe
Micubiši opisuje FREQROL invertore kao izvore napajanja sa promenljivom frekvencijom za fleksibilnu kontrolu brzine trofaznih motora. Njegova trenutna FR-E800 serija podržava asinhrone i odobrene PM motore, sa mogućnošću upravljanja u rasponu od V/f do vektorske kontrole i pozicioniranja na odgovarajućim konfiguracijama. Šnajderov ATV320 je OEM mašinski pogon za upravljanje asinhronim i sinhronim motorima u otvorenoj petlji, sa vektorskim i aplikativnim funkcijama bez senzora.
Zato “VFD jednako otvorenoj petlji” više nije pouzdana definicija. Bolja razlika je u tome što se VFD obično bira oko kontinuiranog ili cikličnog rada motora pod opterećenjem, dok se servo sistem bira oko potrebnog profila kretanja i tačnosti praćenja.
1. Glavna razlika je cilj kontrole
Centralno pitanje je: Da li mašini treba kontrolisana brzina ili joj je potrebno kontrolisano kretanje?
VFD je obično odgovoran za pokretanje motora zahtevanom brzinom i obrtnim momentom. Ako transporter treba da radi na 35 Hz, pogon ubrzava do te radne tačke i održava je kako se opterećenje menja. Mašini možda nije stalo do tačnog ugaonog položaja vratila motora.
Servo osa je obično odgovorna za praćenje putanje. Ako rotacioni sto mora da se pomeri za 90 stepeni, da se stabilizuje unutar definisanog prozora, sačeka operaciju, a zatim ponovo indeksira, kontroler i pogon prate poziciju tokom kretanja. Ubrzanje, brzina, usporavanje, trzaj, ograničenje obrtnog momenta i greška praćenja su važni.
Razlika postaje očigledna tokom poremećaja. Ako opterećenje pomeri servo osu dalje od njenog komandovanog položaja, kontrolna petlja detektuje grešku položaja i primenjuje korektivni obrtni moment u okviru ograničenja sistema. Čestotni pretvarač sa kontrolom brzine može korigovati brzinu, ali ne mora nužno da zna ili povrati tačnu izgubljenu poziciju.
2. Povratne informacije menjaju ono što sistem zna
Servo motor obično ima enkoder ili rezolver direktno povezan sa servo pogonom. Pogon stoga zna položaj rotora i može da proceni ili kontroliše brzinu i obrtni moment sa velikim propusnim opsegom.
Mnogi trenutni servo sistemi koriste apsolutne enkodere. Apsolutni sistem može zadržati ili rekonstruisati položaj ose tokom ciklusa napajanja u skladu sa svojim dizajnom, konfiguracijom i zahtevima baterije. Ovo može smanjiti vreme vraćanja u početnu tačku, ali ne eliminiše potrebu za bezbednom logikom pokretanja, ograničenjima kretanja ili mehaničkom verifikacijom.
Osnovni VFD često radi bez povratne sprege motora. On procenjuje ponašanje motora na osnovu izlazne struje, napona, frekvencije i modela motora. Ovo je adekvatno za veliki broj industrijskih opterećenja.
Dodavanje enkodera odgovarajućem vektorskom čestotnom pretvaraču poboljšava regulaciju malih brzina i kontrolu obrtnog momenta. Takođe može omogućiti funkcije pozicioniranja. Međutim, samo prisustvo enkodera ne čini sistem ekvivalentnim servo motoru. Propusni opseg kontrolne petlje pogona, planer pozicije, sinhronizacija mreže, inercija motora, interfejs enkodera i mehanički dizajn i dalje određuju performanse.
Takođe imajte na umu da rezolucija enkodera nije isto što i tačnost mašine. Zazor, popustljivost spojnice, istezanje kaiša, greška vođenja kugličnog vijaka, termičko širenje, krutost okvira i montaža senzora mogu dominirati konačnim rezultatom. Enkoder motora visoke rezolucije ne može da vidi izgubljeno kretanje nakon fleksibilnog menjača, osim ako sistem ne koristi povratnu informaciju sa strane opterećenja i ne podržava potpuno zatvorenu kontrolu.
3. Servo motori i invertorski motori su dizajnirani drugačije
Industrijski AC servo motor je obično sinhroni motor sa permanentnim magnetom i integrisanim uređajem za povratnu spregu. Dizajniran je za brz odziv struje, visoku gustinu obrtnog momenta, nisku inerciju rotora, brzo ubrzanje i kontrolisan rad u širokom opsegu brzina.
VFD obično kontroliše standardni ili invertorski asinhroni motor. Ovi motori su robusni, široko dostupni i ekonomični u širokom opsegu snage. Mnogi moderni VFD-ovi takođe mogu da kontrolišu određene PM motore, ali se mora proveriti odobreni tip motora i metod podešavanja pogona.
Kombinacija motora i pogona je važna u oba slučaja.
Servo motori i pogoni se obično biraju kao kompatibilan par. Protokol enkodera, napon povratne sprege, podaci o polovima, senzor temperature, upravljanje kočnicama, raspored pinova kabla i konstante motora moraju se podudarati. Dva motora sa istom snagom i oblikom konektora nisu nužno zamenljiva.
Invertor pruža veću slobodu izbora među kompatibilnim standardnim motorima, ali ta sloboda i dalje ima ograničenja. Potvrdite napon, nominalnu struju, osnovnu frekvenciju, izolaciju, hlađenje, zahteve za opasne lokacije, dužinu kabla, smanjenje struje ležajeva i pogodnost za rad invertora.
Ne povezujte servo motor sa VFD-om opšte namene samo zato što napon i snaga izgledaju slično. Neki napredni pogoni mogu da kontrolišu određene servo motore sa permanentnim magnetima, ali samo kada su algoritam upravljanja, raspored povratnih informacija, podaci o motoru, ograničenja brzine i zaštita eksplicitno podržani.
- PLC rešenja
Pronađite pravi PLC za vaš sistem
Istražite nove originalne PLC procesore, I/O module, napajanja i komunikacione jedinice za projekte održavanja i automatizacije.
- Novi originalni delovi
- Brz odgovor
- Globalna dostava
4. Opseg brzine i obrtni moment pri maloj brzini nisu ista stvar
Pumpi ili ventilatoru retko je potreban nominalni obrtni moment pri nultoj brzini. Vertikalna osa, indekser, valjak za zatezanje ili presa za dovod mogu zahtevati značajan obrtni moment dok se sporo kreću ili drže u poziciji.
Servo sistemi su napravljeni za kontrolisani obrtni moment pri veoma maloj brzini i mogu da proizvedu obrtni moment pri nultoj brzini unutar kontinualnih i vršnih granica odabrane kombinacije motor-pogon. Kriva obrtnog momenta i brzine motora, namotavanje, termički model, hlađenje i radni ciklus se i dalje primenjuju.
VFD u V/f režimu normalno gubi kvalitet obrtnog momenta kako se brzina približava nuli. Vektorska kontrola bez senzora značajno poboljšava performanse pri malim brzinama. Vektorska kontrola zatvorene petlje sa enkoderom može da obezbedi kontrolisani obrtni moment na ili blizu nulte brzine na odgovarajućim sistemima.
Inženjersko pitanje nije “Može li da proizvede obrtni moment?” Već je:
- Koliki je kontinuirani obrtni moment potreban pri minimalnoj brzini?
- Koliko dugo mora tamo da se drži ili da radi?
- Da li se motor hladi samostalno, odvojeno ventilira ili se hladi tečnošću?
- Koja je tačnost brzine potrebna kada se opterećenje promeni?
- Da li je položaj vratila važan tokom perioda male brzine?
- Šta se dešava nakon nestanka struje ili bezbednosnog zaustavljanja?
Motor koji proizvodi dovoljan kratkoročni obrtni moment može se i dalje pregrejati tokom dužeg rada na maloj brzini. Proverite dozvoljenu radnu zonu motora umesto da se oslanjate na specifikaciju vršne struje pogona.
5. Dinamički odziv favorizuje servo sistem
Servo sistemi se obično biraju kada mašina zahteva česte, brze promene brzine ili pravca.
Primeri uključuju:
- Indeksiranje rotacionog stola nekoliko puta u sekundi
- Ispravljanje registracije folije na mašini za pakovanje
- Praćenje profila elektronske kamere
- Sinhronizacija rezača sa pokretnom trakom
- Pomeranje robotske ose kroz kontrolisanu putanju
- Dovođenje alata u poziciju i držanje pod promenljivom silom
Mala inercija servo motora i brze petlje struje, brzine i položaja pogona omogućavaju brzu korekciju. Kontroler kretanja generiše putanju koja poštuje brzinu, ubrzanje, usporavanje i često ograničenja trzaja.
Čvrsto kretani pretvarač (VFD) može brzo da ubrza i uspori kada je pravilno dimenzionisan, posebno uz vektorsku kontrolu i hardver za kočenje. Za mnoge transportere i vretena, njegov odziv je više nego dovoljan. Ali brza rampa nije isto što i kontrola kretanja sa velikim propusnim opsegom. Ako aplikacija ima usko ograničenje greške praćenja ili mora da sinhronizuje položaj sa drugom osom, proverite VFD rešenje sa stvarnim opterećenjem pre nego što ga standardizujete.
6. Pozicioniranje je mesto gde razlika postaje praktična
Ako osa mora više puta da se zaustavlja na tačnoj mehaničkoj lokaciji, servo je obično prva tehnologija koju treba proceniti.
Servo sistemi podržavaju pozicioniranje putem impulsnih komandi, internih indeksnih tabela ili mrežnih komandi kretanja, u zavisnosti od modela. Kontroleri kretanja mogu koordinirati zupčanike, bregasto pomeranje, interpolaciju, registraciju, vraćanje u prvobitnu poziciju, snimanje dodirnom sondom i višeosnu sinhronizaciju.
Neki moderni VFD-ovi podržavaju jednostavno pozicioniranje pomoću impulsnog ulaza, brojača enkodera, graničnih prekidača ili interne logike. Micubišijev FR-E800, na primer, navodi pozicioniranje pod vektorskom kontrolom kada se koristi odgovarajuća opcija povratne sprege. Omronov MX2-V2 uključuje jednostavne funkcije pozicioniranja.
Ove funkcije mogu biti veoma korisne za:
- Transporter koji se kreće između malog broja stanica
- Vrata, kapija ili mehanizam za prenos sa skromnom tačnošću
- Sistem za namotavanje ili podizanje kome je već potrebna vektorska kontrola zatvorene petlje
- Rekonstrukcija gde bi zamena velikog indukcionog motora servo motorom bila nepraktična
Ne treba ih smatrati ekvivalentnim koordinisanoj servo osi. Proverite rezoluciju pozicije, ponovljivost, vreme smirivanja, komandni interfejs, metod vraćanja na početno mesto, maksimalnu brzinu impulsa, lokaciju enkodera, zazor i ponašanje nakon gubitka napajanja.
7. Određivanje obrtnog momenta i snage prati različite tokove rada
Dimenzionisanje invertora
Za VFD, počnite sa strujom motora na natpisnoj pločici pri stvarnom naponu napajanja. Zatim proverite:
- Pokrenite kontinuiranu izlaznu struju ispod izabranog radnog opterećenja
- Potrebna struja preopterećenja i trajanje
- Karakteristika opterećenja konstantnog ili promenljivog obrtnog momenta
- Temperatura okoline, nadmorska visina, noseća frekvencija i smanjenje snage pri montaži
- Obrtni moment pri pokretanju i otkidanju
- Minimalna kontinuirana brzina i hlađenje motora
- Energija ubrzanja i usporavanja
- Kočioni otpornik, kočiona jedinica, zajednička jednosmerna magistrala ili regenerativni zahtev
- Dužina kabla motora, EMS, izlazna prigušnica i izolacija motora
Ne birajte VFD samo na osnovu kilovati motora. Pogoni sa istom nominalnom snagom mogu imati različite struje normalnog i teškog režima rada.
Dimenzionisanje servo sistema
Za servo motor, počnite od profila kretanja i mehanike. Izračunajte ili simulirajte:
- Masa tereta i rotaciona inercija
- Prenos prenosa, hod vijka, prečnik remenice i mehanička efikasnost
- Potrebna kretnja, brzina, ubrzanje, usporavanje i vreme zadržavanja
- Trenje, gravitacija, sila procesa i spoljašnji obrtni moment poremećaja
- Vrhunski obrtni moment tokom najtežeg dela ciklusa
- RMS obrtni moment tokom celog ponavljajućeg ciklusa
- Maksimalna brzina motora i raspoloživi obrtni moment pri toj brzini
- Odnos inercije motora i opterećenja i margina podešavanja
- Regenerisana energija tokom usporavanja ili spuštanja
- Zazor menjača, torziona krutost i dozvoljena greška pozicioniranja
Vršni obrtni moment vam govori da li osa može da izvrši kretanje. RMS obrtni moment vam govori da li može da ponovi kretanje bez pregrevanja. Oba moraju ostati unutar proizvođačevih ograničenja obrtnog momenta, brzine i radnog opterećenja.
Preveliko dimenzionisanje servo motora nije automatski bezbednije. Veći motor može povećati inerciju rotora, otežati podešavanje i zahtevati veći pogon, kabl, menjač i panel. Izaberite iz profila kretanja, a zatim validirajte osu pomoću proizvođačevog alata za dimenzionisanje i stvarnog mehaničkog dizajna.
8. Kočenje i regeneracija se primenjuju na oba
I VFD i servo sistemi mogu da prime energiju nazad od motora tokom usporavanja ili kada opterećenje tokom remonta pokreće motor.
DC sabirnica može da apsorbuje samo ograničenu količinu ove energije. U zavisnosti od režima rada, sistemu može biti potrebno:
- Duže vreme usporavanja
- Spoljni kočioni otpornik
- Odvojena kočiona jedinica
- Deljena jednosmerna magistrala koju je odobrio proizvođač
- Regenerativni pretvarač ili regenerativni pogon
Servo primene često imaju agresivno ciklično ubrzanje i usporavanje, tako da je regenerisana energija deo normalnog dimenzionisanja. VFD primene kao što su dizalice, centrifuge, nizbrdni transporteri, odmotači i ventilatori sa visokom inercijom mogu stvoriti isti problem.
Kočioni otpornik nije mehanička kočnica za držanje. Na vertikalnoj osi, kočnica, obrtni moment pogona, sekvenca zaustavljanja, ponašanje STO-a, bezbednosni kontroler, protivteža i procena rizika moraju biti projektovani zajedno. Kočnica za držanje motora je generalno namenjena da drži zaustavljenu osu, a ne da apsorbuje energiju ponovljenog radnog kočenja, osim ako proizvođač izričito ne navede drugačije.
- Zamena HMI-ja
Nadogradite ili zamenite svoj HMI
Pronađite kompatibilne HMI panele za modele koji se više ne proizvode, nadogradnje mašina i zamenu operaterskog interfejsa.
- Novi originalni delovi
- Brz odgovor
- Globalna dostava
9. Komunikacija i PLC programiranje se razlikuju
Osnovni VFD se često može kontrolisati pomoću radnog ulaza i analogne reference brzine. Mrežna kontrola dodaje komandne reči, reference brzine ili obrtnog momenta, status pogona, struju, frekvenciju i dijagnostiku kvarova.
Servo osi je obično potreban izvor komande kretanja. U zavisnosti od arhitekture, to može biti:
- Puls i smer
- Impulsni niz u smeru časova (C/CCW)
- Analogna komanda brzine ili obrtnog momenta
- Unutrašnji sto za pozicioniranje
- Deterministička mreža kretanja kontrolisana pomoću PLC, PAC, CNC ili kontroler robota
Sama imena mreže ne dokazuju mogućnost kretanja. Standardna EtherNet/IP, PROFINET, Modbus TCP ili obična Ethernet komunikacija mogu biti pogodne za VFD kontrolu i dijagnostiku, ali ne i za sinhronizovano višeosno kretanje. Proverite da li kontroler, mrežni profil, pogon, ciklus ažuriranja, sinhronizacija takta i instrukcije kretanja podržavaju potrebnu funkciju.
Za servo projekat, definišite osovinske jedinice, vraćanje u početnu tačku, softverska ograničenja, stanja kretanja, odgovor na grešku praćenja, kategorije zaustavljanja, oporavak od grešaka i rukovanje apsolutnom pozicijom. Za VFD projekat, definišite izvor komande, skaliranje reference, ubrzanje/usporenje, minimalnu i maksimalnu brzinu, lokalno/daljino ponašanje, odgovor na gubitak komunikacije i politiku ponovnog pokretanja.
10. Funkcionalna bezbednost nije određena tipom pogona
Mnogi trenutni servo pogoni i VFD-ovi pružaju bezbedno isključivanje obrtnog momenta (STO). Neki modeli podržavaju dodatne funkcije kao što su bezbedno zaustavljanje 1, bezbedno ograničena brzina, bezbedno zaustavljanje rada, bezbedna kontrola kočnice ili bezbedno ograničen položaj.
Lista funkcija i sertifikovani nivo zavise od tačne verzije pogona, opcionog bezbednosnog modula, uređaja za povratne informacije, firmvera, ožičenja i bezbednosne arhitekture. Servo pogon nije automatski bezbedniji jer ima enkoder, a VFD nije automatski ograničen na STO.
Izaberite bezbednosne funkcije iz procene rizika mašine. Zatim pratite bezbednosni priručnik proizvođača za ožičenje, intervale ispitivanja, konfiguraciju, ispitivanje prijemljivosti i dozvoljene uslove motora ili enkodera.
Pre nego što počnete sa radom na bilo kom tipu pogona, izolujte sve izvore energije, sprečite neočekivano mehaničko kretanje, sačekajte navedeno vreme pražnjenja, proverite da li se jednosmerna sabirnica ispraznila i tačno pratite uputstvo za instalaciju. Onemogućen izlaz ili ugašen displej sami po sebi ne dokazuju da su terminali bezbedni.
Kada treba da izaberete inverter?
Izaberite VFD kada je primarni zahtev kontrolisana brzina i obrtni moment, a ne precizan položaj vratila.
Obično je to praktičan izbor za:
- Pumpe, ventilatori, duvaljke i kompresori
- Kontinuirani transporteri i pužni dodaci
- Mešalice, mešalice i centrifuge
- Ekstruderi i procesni valjci
- Opšta mašinska vretena
- Oprema za grejanje, ventilaciju i klimatizaciju i prečišćavanje vode
- Primene gde su standardni industrijski motor i širok opseg snage vredni
- Energetski štedljiva kontrola opterećenja sa promenljivim obrtnim momentom
VFD takođe može biti bolje rešenje za ose velike snage ili mehanički robusne ose gde je potrebna kontrola brzine ili obrtnog momenta u zatvorenoj petlji, ali pozicioniranje na nivou servo uređaja nije.
Kada treba da izaberete servo pogon?
Izaberite servo sistem kada proces zavisi od položaja, sinhronizacije, brzog odziva ili kontrolisanih profila kretanja.
Obično je to praktičan izbor za:
- Indeksiranje tabela i mehanizmi za izbor i postavljanje
- Registracija pakovanja i sekire sečene po dužini
- Elektronski zupčanik i bregasti prenos
- CNC ose za dovod i pozicioniranje alatnih mašina
- Robotski zglobovi i kartezijanski portali
- Sistemi za etiketiranje, štampanje i veb-registraciju
- Oprema za montažu i testiranje visokog ciklusa
- Primene koje moraju brzo da isprave položaj nakon poremećaja opterećenja
Prednost servo motora ima vrednost samo kada je mehaničari i kontroler mogu koristiti. Zazor, labave spojnice, fleksibilni okviri, loše podešavanje, spora logika PLC-a ili neodgovarajući menjač mogu umanjiti performanse skupog servo paketa.
Siva zona: Vektorski VFD sa zatvorenom petljom ili servo?
Neke primene se nalaze između obične kontrole brzine i visokoperformansne kontrole kretanja.
Vektorski VFD sa zatvorenom petljom može biti bolji izbor kada:
- Snaga motora je velika i poželjan je indukcioni motor
- Potrebna je stroga regulacija brzine ili obrtnog momenta
- Osovina se polako kreće pod velikim opterećenjem
- Osnovno pozicioniranje je dovoljno
- Postojeća mehanika i okvir motora otežavaju konverziju servo motora
- Primena je dizalica, namotavač, ekstruder, ispitno postolje ili procesna osa, a ne brzi indekser
Servo je obično bolji izbor kada:
- Osa mora da prati putanju položaja sa malom greškom praćenja
- Vreme smirivanja direktno utiče na vreme ciklusa mašine
- Nekoliko osa mora ostati elektronski sinhronizovano
- Ponavljano ubrzanje i usporavanje dominiraju radnim ciklusom
- Registracija ili događaji dodirne sonde zahtevaju brzo determinističko snimanje
- Kompaktna veličina i velika gustina obrtnog momenta opravdavaju usklađeni sistem motora
Za graničnu primenu, testirajte jednu realnu osu. Izmerite grešku brzine, grešku praćenja, vreme smirivanja, vršni i RMS obrtni moment, temperaturu motora, regenerisanu energiju i oporavak nakon kvara. Dokaz koncepta je jeftiniji od redizajniranja mašine nakon testiranja prijemstva.
Primeri primene
| Aplikacija | Verovatno prvi izbor | Zašto |
|---|---|---|
| Centrifugalna pumpa sa PID-om pritiska | VFD | Efikasna kontrola procesa promenljivom brzinom; tačan položaj vratila nije bitan |
| Dugačak transporter koji radi podesivom brzinom | VFD | Glatka kontrola brzine i robustan izbor motora obično su važniji od položaja |
| Transporter indeksira proizvode u stanicu za zaptivanje | Servo, ili provereni VFD za pozicioniranje za skromne zahteve | Potrebna tačnost zaustavljanja, vreme ciklusa i oporavak od poremećaja određuju rezultat |
| Rotacioni indeksni sto | Servo | Ponavljana kretanja položaja, kontrolisani profili i vreme smirivanja su ključni |
| Leteći nož sinhronizovan sa pokretnom mrežom | Servo | Potrebni su elektronski zupčanici, snimanje položaja i sinhronizacija |
| Ekstruderski vijak | Vektorski VFD | Kontinuirana regulacija obrtnog momenta i brzine obično je važnija od ugaonog položaja |
| Namotavač ili odmotavač | Vektorski VFD ili servo sa zatvorenom petljom | Opseg zatezanja, prečnik valjka, brzina linije, tačnost obrtnog momenta i sinhronizacija određuju izbor |
| Vertikalno podizanje | Servo ili vektorski VFD sa zatvorenom petljom sa projektovanim kočnicama i sigurnosnim sistemom | Obrtni moment pri maloj brzini, povratna sprega, redosled kočenja, zaustavljanje i procena rizika su ključni |
| Vreteno velike brzine | VFD ili pogon vretena | Širok opseg brzina i kontinuirana snaga su često važniji od indeksnog položaja |
| Robotski zglob | Servo | Potrebna je putanja položaja, dinamička korekcija, kompaktna gustina obrtnog momenta i višeosna koordinacija |
Uobičajene greške pri izboru
Pod pretpostavkom da je svaki sistem enkodera servo
Enkoder može zatvoriti petlju brzine VFD-a ili pružiti informacije o položaju PLC-u. Kompletna struktura upravljanja, brzina ažuriranja, motor i funkcije kretanja određuju da li sistem može da funkcioniše kao servo osa.
Upoređivanje samo snage motora
Servo od 2 kW i asinhroni motor od 2 kW ne moraju nužno da proizvode ekvivalentno kretanje. Uporedite krive obrtnog momenta i brzine, vršni i RMS obrtni moment, inerciju, režim preopterećenja, hlađenje i mehanički prenos.
Tretiranje rezolucije enkodera kao tačnosti mašine
Veliki broj impulsa ne uklanja zazor, popustljivost, termičku grešku ili kretanje na strani opterećenja. Definišite tačnost i ponovljivost na radnoj tački mašine.
Korišćenje motorne kočnice za višestruko zaustavljanje
Integrisana servo kočnica je obično kočnica za držanje. Ponovljeno radno kočenje može prouzrokovati prerano habanje, osim ako dokumentacija motora izričito ne dozvoljava tu upotrebu.
Izbor servo motora za svaki transporter
Servo je opravdan kada transporter mora da indeksira, registruje, sinhronizuje ili povrati tačnu poziciju. Kontinuirano radeći transporter je obično jednostavniji i ekonomičniji sa VFD-om.
Izbor VFD-a zato što ima parametar pozicioniranja
Jednostavno pozicioniranje može biti dovoljno, ali proverite ponovljivost, usmeravanje na početak, vreme smirivanja, ograničenja impulsa ili mrežnih komandi, poremećaj opterećenja i ponašanje oporavka. Jedna funkcija pozicioniranja ne stvara potpunu platformu za kontrolu kretanja.
Zamena postojećeg diska
Ne zamenjujte servo pogon sa VFD-om, ili VFD sa servo sistemom, samo na osnovu snage i napona.
Za zamenu serva, zabeležite:
- Kompletni brojevi modela pogona i motora
- Tip i rezolucija enkodera
- Snaga motora, nominalna i maksimalna brzina, nominalni i vršni obrtni moment
- Detalji o kočnicama i senzorima temperature
- Reference kablova za napajanje, enkoder i kočnicu
- Komandni interfejs i mreža kretanja
- Prenos prenosa, inercija opterećenja, profil kretanja i mehanička ograničenja
- Bezbednosne funkcije i ožičenje
- Postojeća rezervna kopija parametara i projekat kontrolera
Za zamenu VFD-a, zabeležite:
- Ulazni napon i faza
- Struja, napon, frekvencija, brzina i priključak motora na natpisnoj pločici
- Podaci o režimu upravljanja i podešavanju motora
- Ocena za normalan ili težak radni uslov
- Dodele U/I i analogno skaliranje
- Komunikacioni protokol i kontrolne reči
- Kočioni otpornik ili regenerativni hardver
- EMC filter, reaktori, dužina kabla motora i uslovi kućišta
- Parametri, greške i ponašanje aplikacije
Kvoco može pomoći u identifikaciji kompatibilne zamene za servo motor ili invertor kada je originalni model zastareo ili ga je teško pronaći. Koristan početni paket su kompletne natpisne pločice pogona i motora, fotografije konektora i kućišta, reference kablova, model i mreža PLC-a, bezbednosno ožičenje i originalna datoteka sa parametrima. To sprečava da se površno sličan pogon preporuči bez hardvera za povratnu spregu, kočenje ili komunikaciju koji je mašini potreban.
Praktična kontrolna lista za izbor
Koristite ova pitanja pre nego što zatražite ponudu:
- [ ] Da li je osi potrebna kontrola brzine, kontrola obrtnog momenta, kontrola položaja ili sva tri?
- [ ] Koja je tačnost pozicioniranja, ponovljivost i vreme smirivanja potrebni pri opterećenju?
- [ ] Da li je potrebna višeosna sinhronizacija, bregasto okretanje, zupčanik ili registracija?
- [ ] Kolika je maksimalna brzina, ubrzanje, vršni obrtni moment i RMS obrtni moment?
- [ ] Koji je kontinuirani obrtni moment potreban pri minimalnoj brzini ili mirovanju?
- [ ] Kolika je inercija opterećenja, prenosni odnos, efikasnost i zazor?
- [ ] Koliko energije se vraća tokom usporavanja ili spuštanja?
- [ ] Koji tip motora i metod hlađenja odgovaraju okruženju?
- [ ] Koji PLC, kontroler kretanja, komandni interfejs i mreža će se koristiti?
- [ ] Koje bezbednosne funkcije su potrebne procenom rizika?
- [ ] Da li fabrika može da održava softver, kablove, rezervne kopije i rezervne delove?
- [ ] Da li je kretanje sa najvećim rizikom testirano reprezentativnom mehanikom?
Ako pozicija i dinamički odziv nisu deo zahteva, počnite sa VFD rešenjem. Ako ponovljiva pozicija, sinhronizovano kretanje i kratko vreme smirivanja definišu performanse mašine, počnite sa servo rešenjem. Koristite procenu sive zone samo kada se aplikacija zaista nalazi između ta dva slučaja.
Često postavljana pitanja
Da, ali samo kada aplikacija ne zahteva pozicioniranje na nivou servo motora, sinhronizaciju, vreme smirivanja ili dinamičku korekciju. Vektorski VFD može zameniti servo motor na osi sa kontrolom brzine ili obrtnog momenta ako njegove strujne performanse, performanse pri maloj brzini, povratna sprega, kočenje i kontrolne funkcije zadovoljavaju specifikaciju mašine. PLC program, motor, enkoder, ožičenje i bezbednosni dizajn obično zahtevaju izmene.
Samo kada VFD eksplicitno podržava taj tip motora i potrebne podatke o motoru, metod povratne sprege, opseg brzine i zaštitu. Neki moderni pogoni kontrolišu odobrene PM motore, ali servo motor sa slučajnim motorom i VFD opšte namene ne bi trebalo da se povezuju samo na osnovu napona i snage. Kombinacija mora biti potvrđena od strane proizvođača u dokumentaciji o kompatibilnosti i parametrima.
Neki invertori mogu da obavljaju osnovno ili čak pozicioniranje u zatvorenoj petlji sa potrebnom opcijom enkodera i režimom upravljanja. Mitsubishi FR-E800 i Omron MX2-V2 su primeri VFD porodica sa mogućnostima pozicioniranja na odgovarajućim konfiguracijama. Proverite rezoluciju komandi, interfejs povratne sprege, ponovljivost, vraćanje u početnu tačku, vreme smirivanja i sinhronizaciju mreže pre nego što tretirate pogon kao osu kretanja.
Ne automatski. Efikasnost zavisi od motora, pogona, profila opterećenja, opsega brzine, regeneracije, mehaničkog prenosa i radne tačke. VFD-ovi mogu značajno uštedeti energiju na pumpama i ventilatorima sa promenljivim obrtnim momentom, dok servo sistemi mogu biti efikasni pri kretanju sa visokim ciklusom jer koriste usklađeni motor i mogu da upravljaju regenerativnom energijom. Uporedite kompletan radni ciklus, a ne kategoriju pogona.
Koristite VFD za transporter kome je uglavnom potrebna podesiva kontinualna brzina. Koristite servo kada transporter mora da se indeksira u poziciju, registruje proizvode, sinhronizuje sa sekačima ili zatvaračima ili brzo koriguje kretanje. Za granični slučaj, definišite tačnost zaustavljanja, vreme ciklusa, varijaciju opterećenja i zahteve za oporavak, a zatim testirajte izabrani sistem motornog pogona sa stvarnom mehanikom.
Napajajte svoje projekte sa potpuno novim, originalnim Omron, Mitsubishi, Schneider Servo – na lageru, spremni odmah!
Konačan odgovor
Servo pogon kontroliše usklađeni servo motor kao deo sistema kretanja zasnovanog na povratnim informacijama. Dizajniran je tako da položaj, brzina i obrtni moment prate komandu precizno i dinamički.
Invertor ili VFD kontroliše frekvenciju, napon i struju koja se dovodi do AC motora. Prvenstveno je dizajniran za efikasnu kontrolu podesive brzine i obrtnog momenta, iako napredni modeli mogu dodati povratne informacije i pozicioniranje enkodera.
Izaberite invertor kada je opterećenju potrebna glatka i pouzdana kontrola brzine. Izaberite servo kada produktivnost ili kvalitet mašine zavise od toga gde se osa nalazi, koliko brzo stiže tamo i koliko precizno prati koordinisani profil kretanja.
Kontaktirajte nas
Samo popunite svoje ime, adresu e-pošte i kratak opis vašeg upita u ovom obrascu. Kontaktiraćemo vas u roku od 24 sata.
Kategorija proizvoda
Vrući proizvodi na rasprodaji
Omron CPU jedinica CJ2M-CPU32
Omron PLC CJ1W-PA202 dobavljač u Kini
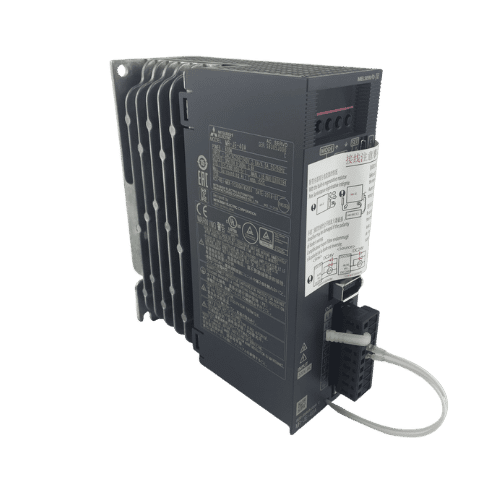
Mitsubishi MR-JE serija 400v servo pogon MR-JE-40A
Potrebna vam je brza podudaranja?
Podelite svoj model ili specifikacije i naš tim će vam pomoći da brzo pronađete pravi model.
- Stručna podrška
- Brz odgovor
- Konkurentna cena
- +86-755-81481609
- [email protected]
Ove teme mogu takođe biti interesantne
Omron CP1H / CP1L PLC Uobičajene greške i rešenja
Kada Omron CP1H ili CP1L zaustavi mašinu, crveni ERR/ALM indikator je samo početna tačka. Isti simptom može nastati i od
Razumevanje CNC motora vretena: Potpuni vodič
CNC motori vretena su srce CNC mašina, omogućavajući preciznost i efikasnost u modernoj proizvodnji. Bez obzira da li ste iskusan mašinista ili
Kako da rešite probleme sa preuzimanjem Siemens PLC programa?
Kako rešiti probleme sa preuzimanjem Siemens PLC programa? Da li ste ikada imali Siemens PLC program koji jednostavno nije hteo da se preuzme kada ste...