Mitsubishi MR-J4 AL.25 : perte de position absolue et remplacement de batterie
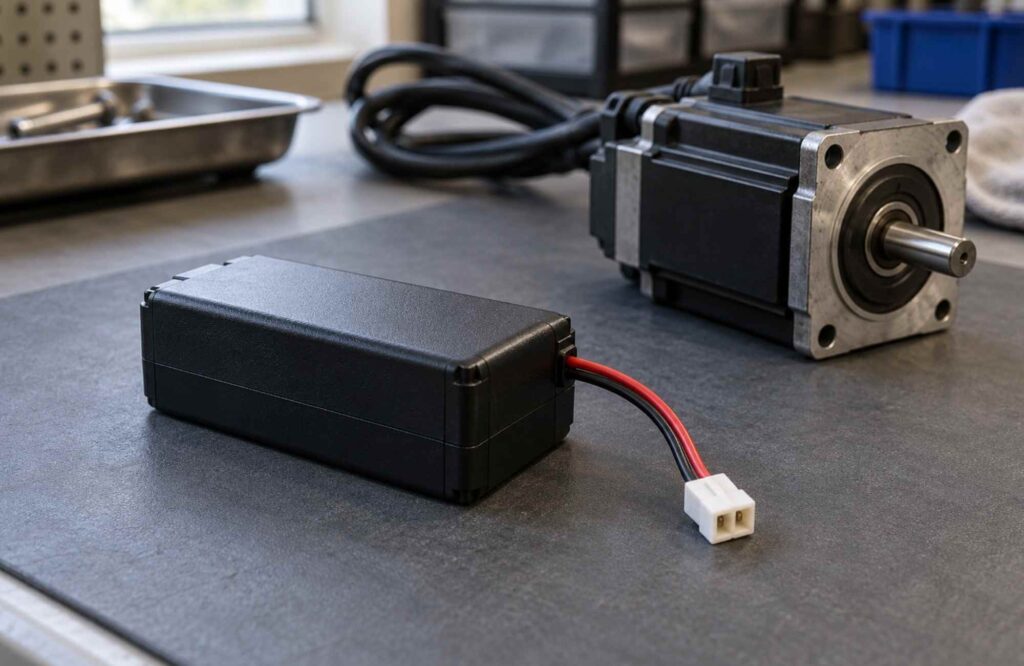
Une batterie neuve peut être nécessaire si le MR-J4 affiche AL.25, mais elle ne restaure pas les données de position déjà effacées.
Mitsubishi MR-J4 AL.16 et AL.20 : défauts de communication codeur
Une alarme codeur MR-J4 ne signifie pas automatiquement qu'il faut remplacer le moteur. L'amplificateur a détecté un problème de communication avec le codeur, mais l'alarme seule n'identifie pas le composant en cause.
Remplacement Mitsubishi MR-J3 par MR-J4 : peut-on conserver moteur et câbles ?
Oui, certains moteurs MR-J3 peuvent fonctionner avec un amplificateur MR-J4 et certains câbles existants peuvent être réutilisés. Cela dépend des références exactes du moteur et de l'amplificateur, de la version logicielle et du câblage. La puissance nominale seule ne suffit pas.
Remplacement ATV312 par ATV320 : correspondances et vérifications d’installation
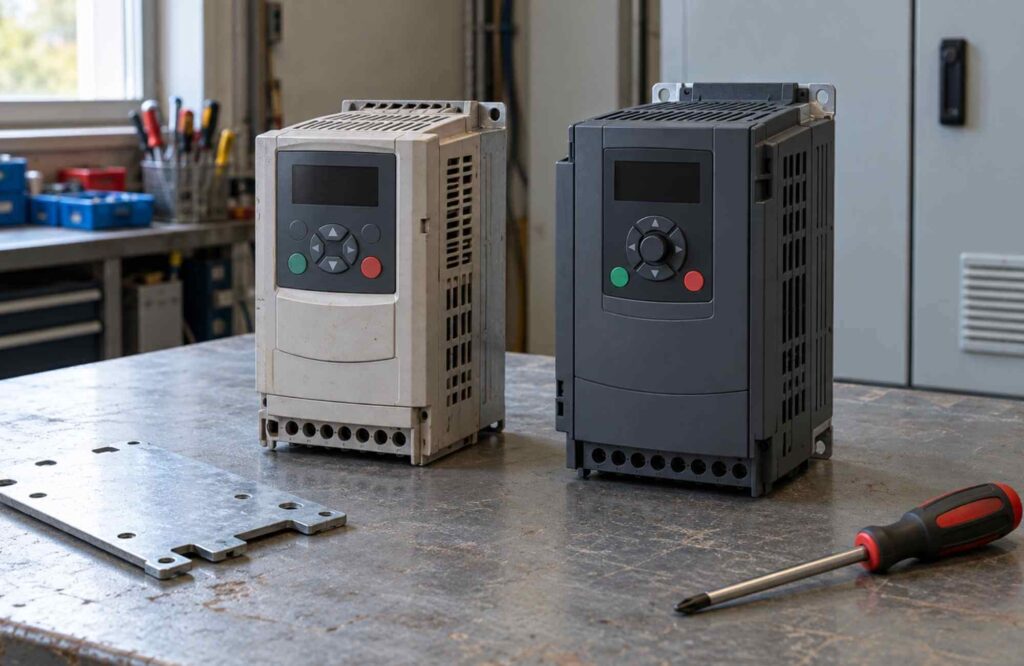
Pour remplacer un ATV312, Schneider Electric indique la gamme compacte ATV320, reconnaissable au C final de la référence. C’est un point de départ pour l’achat. Il faut toutefois vérifier moteur, alimentation, circuit de commande et place dans l’armoire.
Remplacer Mitsubishi FX3U par FX5U : liste de contrôle E/S, câblage et migration du programme
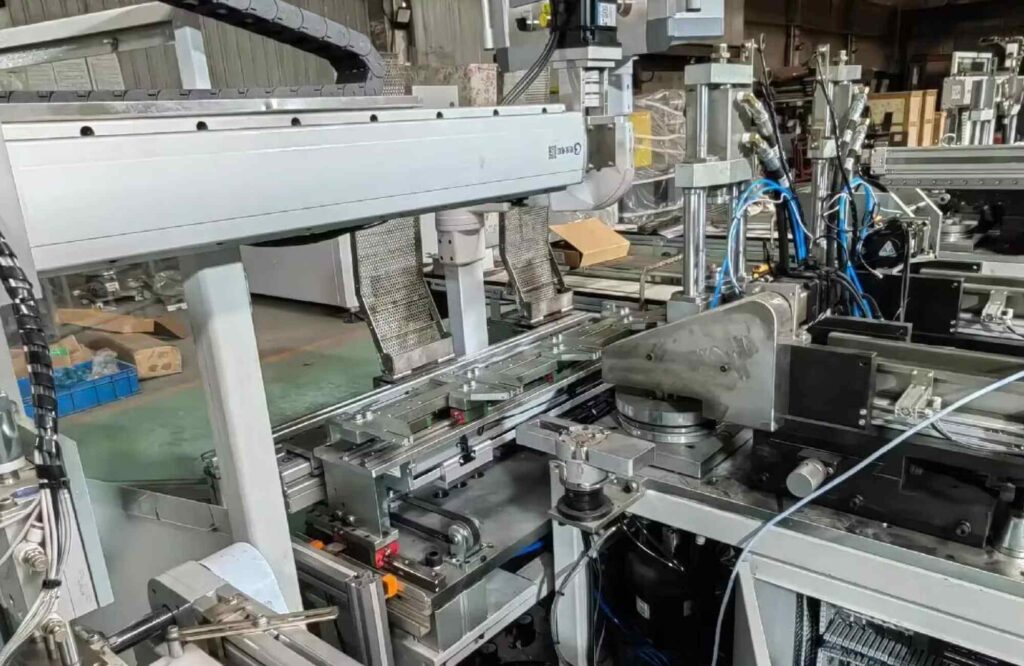
Le remplacement d'un FX3U par un FX5U commence par le câblage et les exigences de fonctionnement de la machine. Le programme ladder n'est qu'une partie du travail. Avant de commander le nouveau PLC, définissez la connexion de chaque signal, les modules d'extension conservables et les éléments à recréer dans GX Works3.
Remplacement Pro-face GP4000 par GP6000 : découpes, câbles et conversion de projet
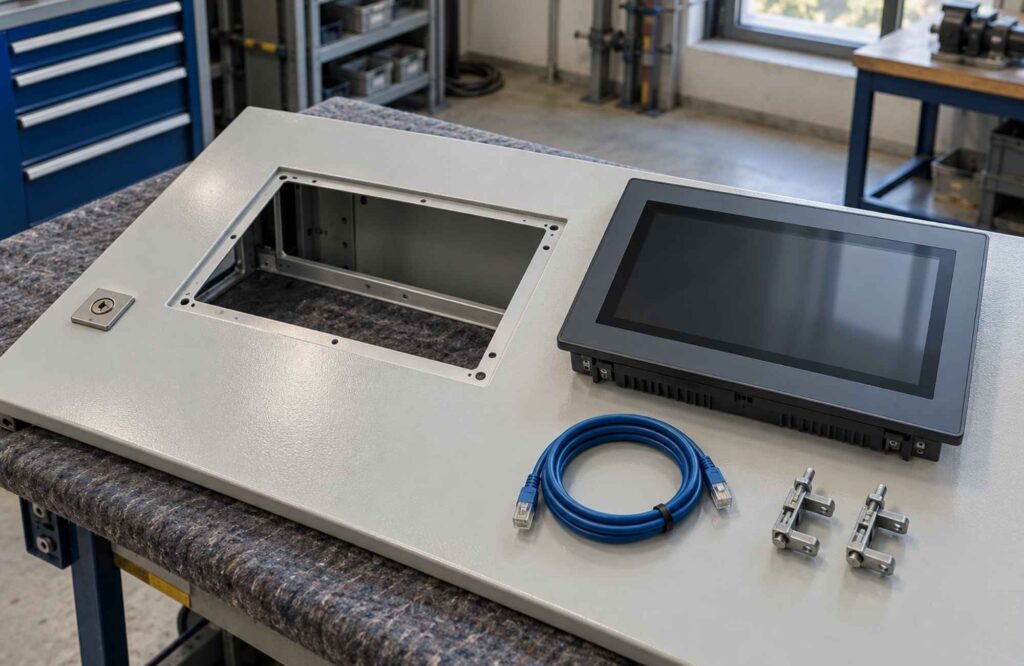
Remplacer un Pro-face GP4000 par un GP6000 nécessite trois vérifications distinctes : l'adaptation mécanique du nouveau panneau, la compatibilité des connexions existantes et le bon fonctionnement du projet converti.
Comment sauvegarder une ancienne IHM Pro-face avant sa panne
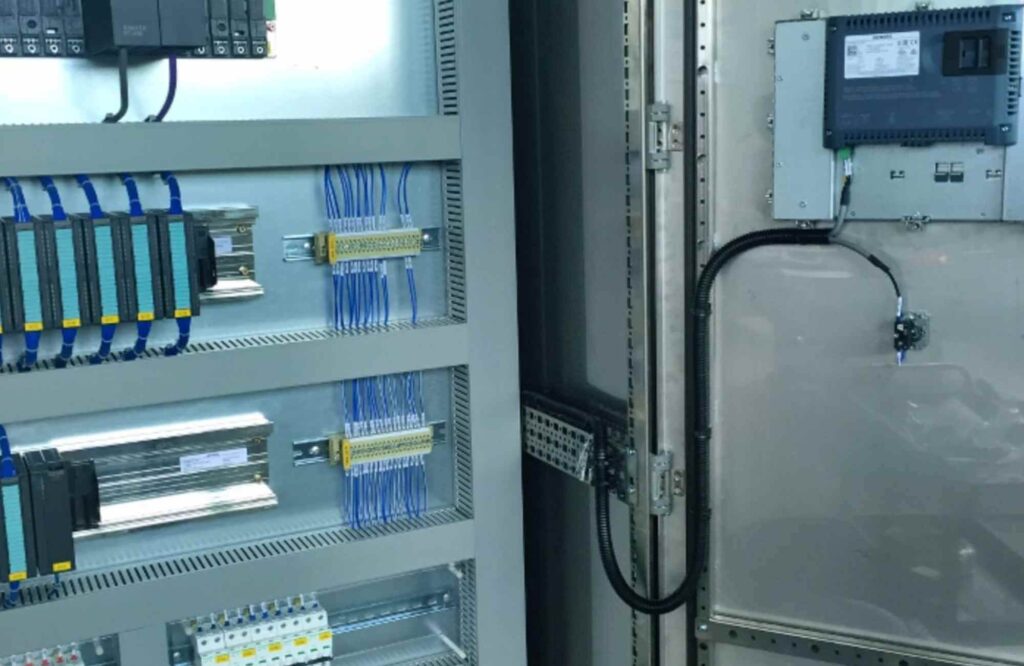
Pour sauvegarder un ancien IHM Pro-face, identifiez d’abord son modèle et son logiciel de programmation, puis récupérez le projet installé avec l’outil de transfert approprié. Sauvegardez séparément les données d’exploitation et les supports de stockage externes, et vérifiez que les fichiers permettront une restauration sur un matériel compatible.
Erreurs de communication EtherCAT sur Omron NJ/NX après la mise sous tension : guide de diagnostic
Lorsqu’un contrôleur Omron NJ/NX signale des erreurs de communication EtherCAT après la mise sous tension, commencez par le premier événement pertinent, l’adresse de l’esclave concerné et l’état réel du réseau. Vérifiez ensuite si le problème concerne le démarrage du dispositif, la disponibilité de l’alimentation, les connexions physiques ou la configuration.
EasyAccess 2.0 HMI Hors ligne : codes d'erreur et vérifications de connexion
Lorsque EasyAccess 2.0 affiche un HMI comme étant hors ligne, commencez par l'état et le code d'erreur affichés sur le HMI lui-même. Vérifiez ensuite l'activation, la sélection du serveur et la connexion réseau du HMI avant d'examiner l'ordinateur distant.
Weintek HMI lent à se mettre à jour ? Diagnostiquer les retards de tags et de communication
Lorsqu'un Weintek HMI se met à jour lentement, identifiez d'abord où la valeur prend du retard : dans le PLC, pendant la communication, dans une macro HMI ou un transfert de données, ou au niveau de l'affichage. Modifier les paramètres de communication avant de localiser ce retard peut compliquer le dépannage.