Valori Modbus greșite pe Weintek: offseturi, tipuri de date și ordinea cuvintelor
Temperatura de 25,0 apare ca 250. O valoare negativă devine un număr de peste 65.000. O valoare în virgulă mobilă devine un întreg uriaș. Aceste simptome pot apărea chiar dacă comunicația Modbus funcționează.
Conectarea unui HMI Weintek la Allen-Bradley Micro850: listă de verificare driver și adresare
Un HMI Weintek poate comunica prin Ethernet cu Allen-Bradley Micro850 folosind driverul dedicat Micro850 și taguri simbolice. Adresele IP corecte nu sunt suficiente: HMI trebuie să solicite o variabilă expusă de controler, cu numele și formatul de date corecte.
Machine Expert Basic nu se conectează prin USB la Modicon M221: verificări
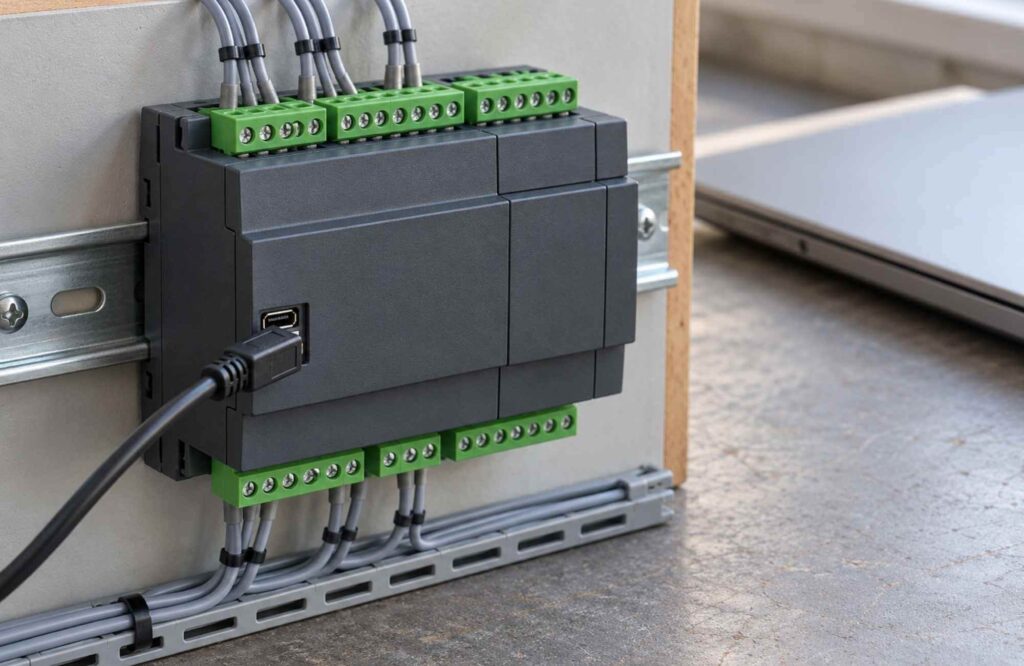
Cablul USB este conectat la M221, laptopul este lângă dulap, dar Machine Expert Basic tot nu se conectează. Reinstalarea tuturor componentelor pare tentantă. Mai întâi identificați unde se întrerupe conexiunea.
GX Works3 nu se conectează la FX5U: depanare Ethernet și adaptor
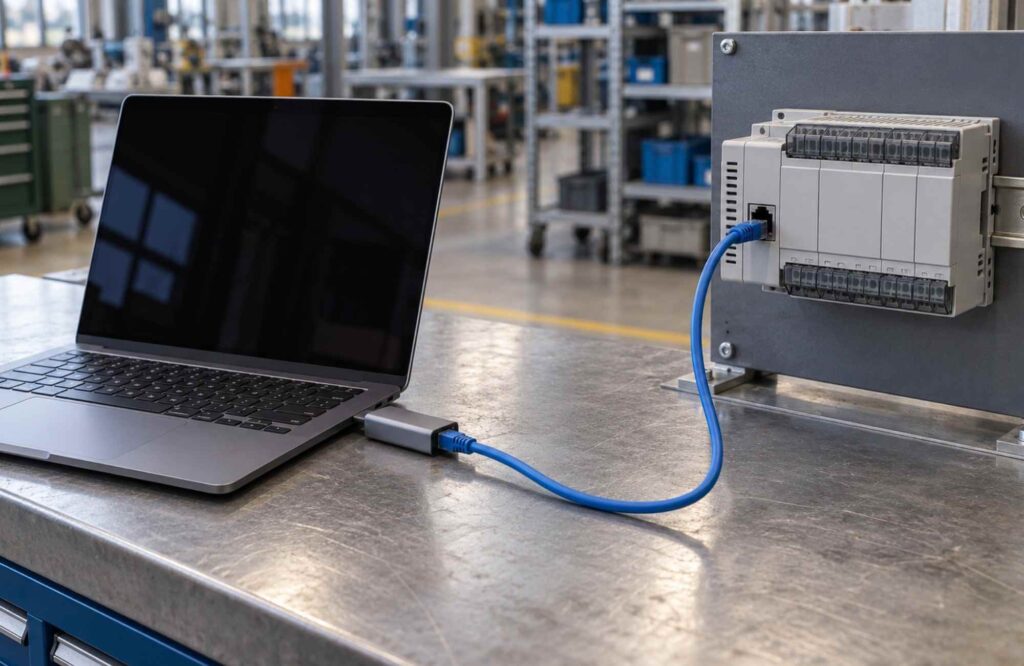
Înainte de a modifica parametrii FX5U, identificați conexiunea utilizată de GX Works3. Un laptop conectat direct la CPU necesită alte setări decât unul prin switch-ul mașinii. Cu un adaptor USB-Ethernet, GX Works3 trebuie să selecteze acea interfață de rețea, deși adaptorul intră într-un port USB.
ATV320 afișează RDY, nSt sau STO, dar motorul nu pornește: semnificația stărilor
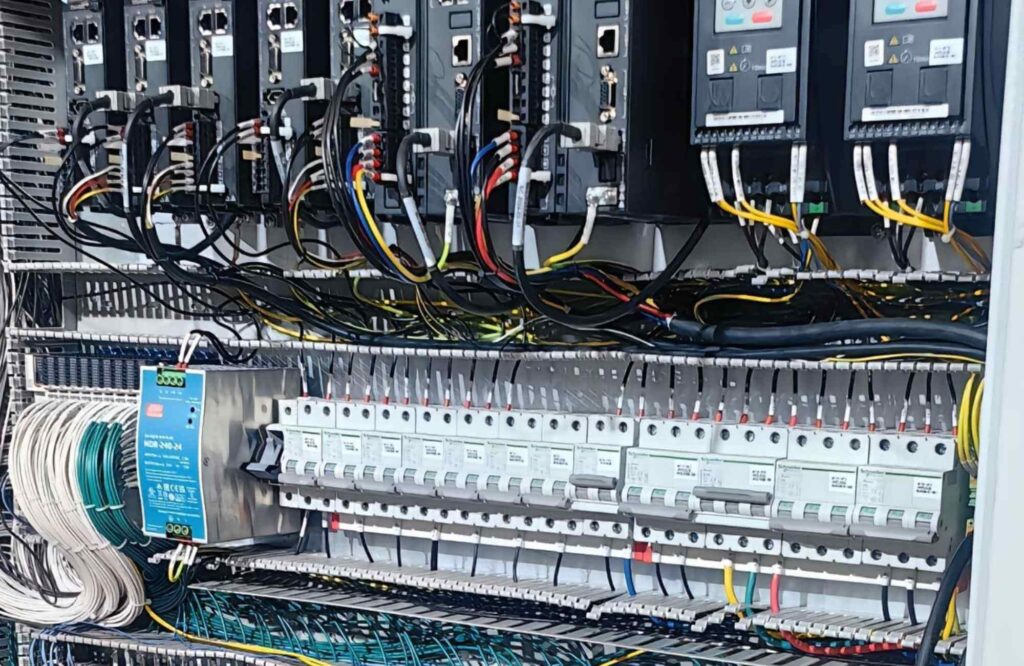
ATV320 poate fi alimentat, poate răspunde PLC-ului și să nu indice defect hardware, dar motorul să rămână oprit. Afișajul explică de ce: RDY așteaptă comanda de pornire, nSt indică oprire liberă, iar STO arată că Safe Torque Off este activ.
Schneider ATV630 OCF și SCF3: diferențierea sarcinii de circuitul de ieșire
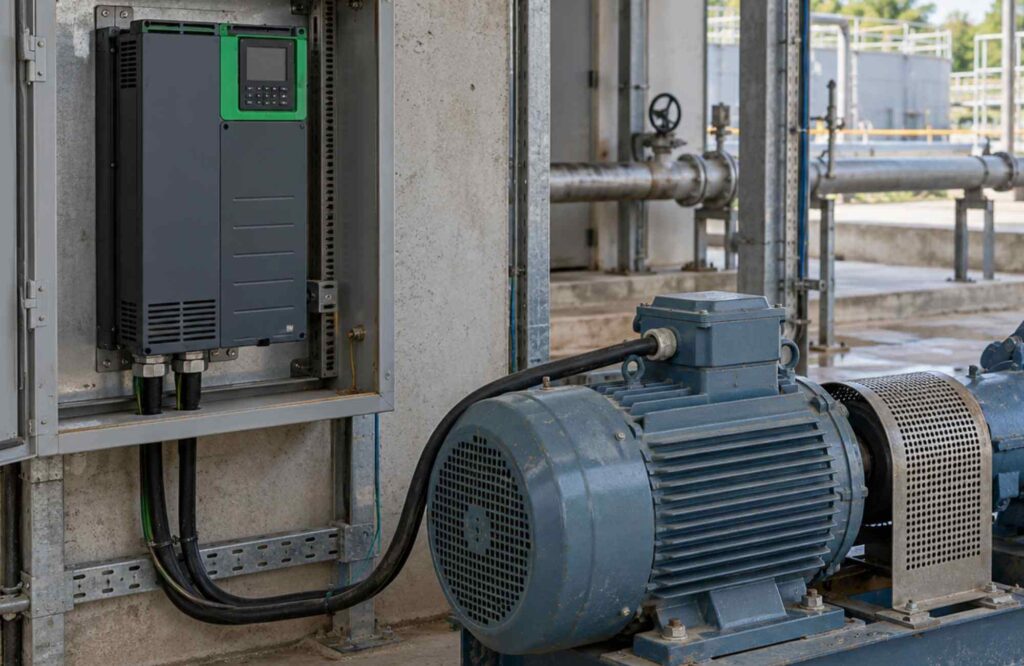
La Schneider ATV630, OCF înseamnă supracurent, iar SCF3 scurtcircuit la pământ. OCF orientează analiza spre configurarea motorului, sarcina mecanică și dimensionare. SCF3 vizează circuitul dintre variator și motor, inclusiv izolație, conexiuni și efectele cablurilor.
Schneider Lexium 32 A320: verificări înainte de înlocuirea servodrive-ului
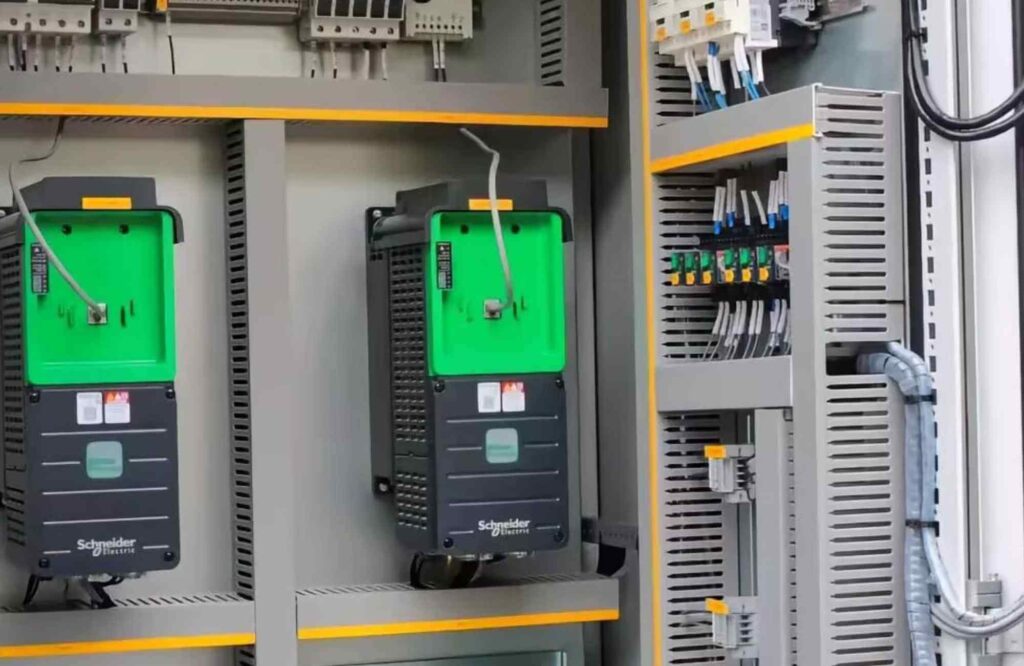
A320 indică depășirea erorii de urmărire permise pentru axă. Nu dovedește, singur, că servodrive-ul este defect.
Mitsubishi MR-J4 AL.50 și AL.51: problemă de sarcină, frână sau dimensionare servo?
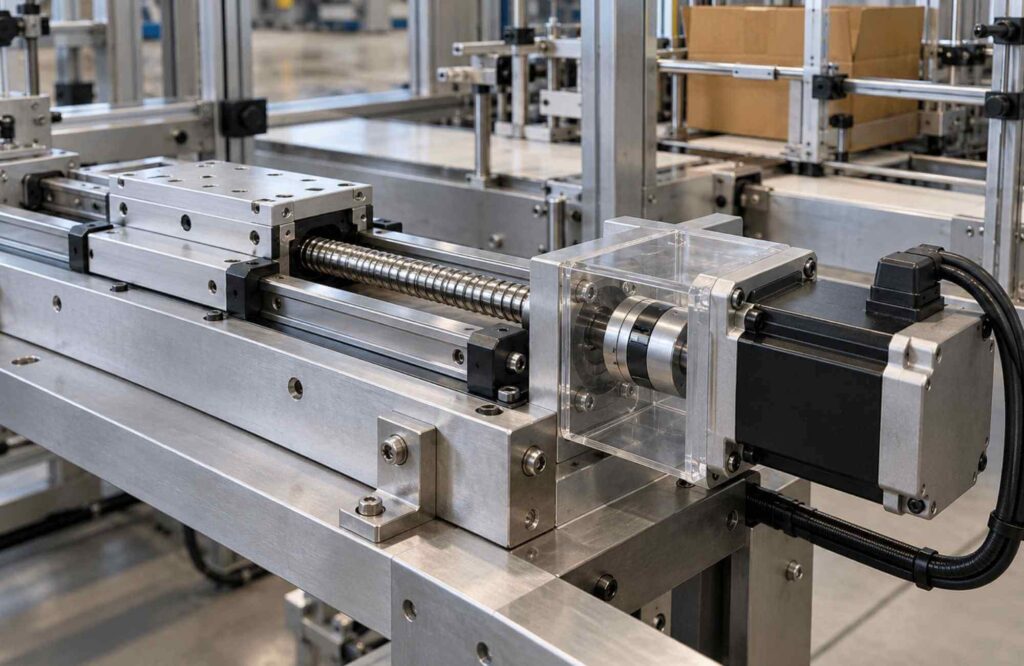
O mașină care produce același produs de luni de zile declanșează brusc o suprasarcină. Comandarea imediată a unui servo mai mare ar fi costisitoare. Poate s-au schimbat mecanismul, secvența frânei sau ciclul de producție.
Mitsubishi MR-J4 AL.25: pierderea poziției absolute și schimbarea bateriei
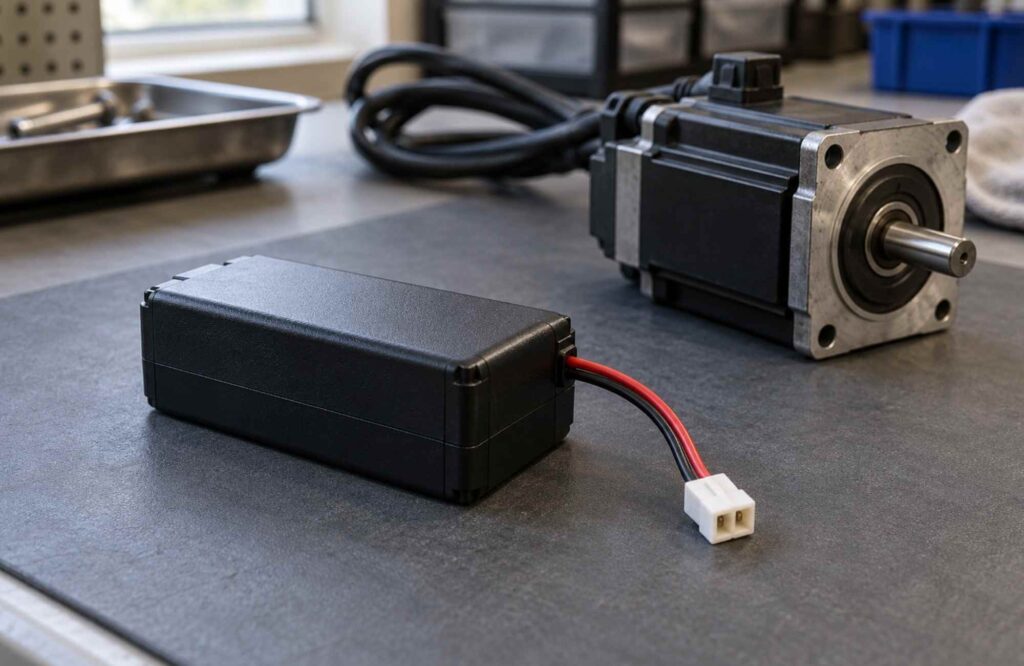
O baterie nouă poate fi necesară când MR-J4 afișează AL.25, dar nu recuperează datele de poziție deja șterse.
Mitsubishi MR-J4 AL.16 și AL.20: erori de comunicație encoder
O alarmă de encoder MR-J4 nu înseamnă automat înlocuirea motorului. Amplificatorul a detectat o problemă de comunicație cu encoderul, dar alarma singură nu identifică piesa defectă.